Waabi 完成自动驾驶系统跨卡车平台迁移演示
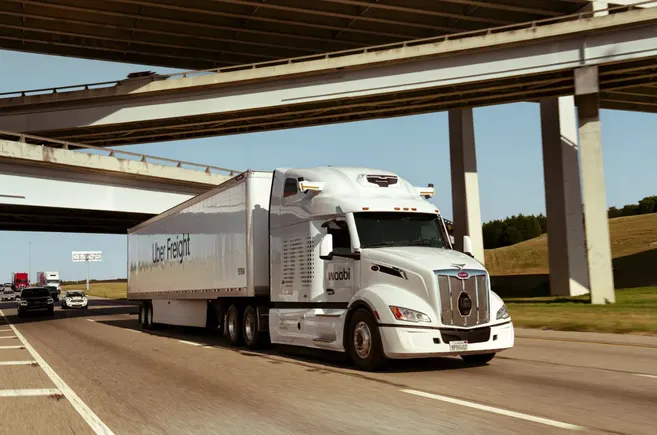
Waabi 于 6 月 26 日宣布,其自动驾驶系统 Waabi Driver 已成功从 Peterbilt 579 迁移至 Volvo VNL Autonomous,无需额外工程、数据收集或重新训练。这一“广义零样本迁移”能力被视为自动驾驶规模化部署的关键一步。
简报要点
- Waabi 于 6 月 26 日发布新闻稿称,其自动驾驶系统已成功在不同卡车平台间完成迁移,无需新增工程、数据收集或重新训练。
- Waabi Driver 最初为 Peterbilt 579 训练,现已在 Volvo VNL Autonomous 上部署,公司称之为“广义零样本迁移”。
- Waabi 将这一能力类比为人类驾驶员无需重新学习即可换开不同车辆,并强调自动驾驶系统也应具备类似适应性。
深度解读
多数自动驾驶系统在适配新车型时,通常需要额外的工程开发、测试与验证。Waabi 表示,其广义 AI 架构省去了这一环节,使同一虚拟驾驶员能够操作不同型号的卡车。
此次演示是 Waabi 构建“可泛化 AI 驾驶员”战略的一部分,旨在使系统超越初始训练环境,适应更广泛场景。
截至 2025 年第一季度,Waabi 的技术已能适应不同运行设计域,包括不同高速公路条件、交通流模式和驾驶行为。将这一能力扩展至不同车辆平台,有望降低部署成本并加速商业化进程。
Volvo Autonomous Solutions 总裁 Nils Jaeger 在新闻稿中表示:“在公开道路上测试集成 Waabi Driver 的 Volvo VNL Autonomous,是我们与 Waabi 合作的重要证明点。这也展示了 Volvo 自动驾驶卡车平台的可扩展性,该平台旨在集成不同车型和虚拟驾驶员,以支持广泛的用例和应用。”
这一公告发布之际,Volvo Autonomous Solutions 正推进其商业化计划。该公司于 6 月宣布,计划于 2027 年第一季度在美国高速公路上实现完全无人驾驶,并预计到明年年底运营超过 300 辆自动驾驶卡车。
Volvo Group 的风险投资部门于 2023 年 1 月成为 Waabi 的战略投资者,随后向该公司投资了 2 亿美元。